Stand
11.09.2026 - Dr.-Ing. Erhard Henkes
Programmierung mit LEGO® Mindstorms® EV3 - der ideale Einstieg? (Stand von 2020)
Kinder ab etwa acht Jahren können in der Regel schreiben
und lesen, beherrschen die begehrten Smartphones und auch
PC-/Bildschirm-Tastaturen sowie den Umgang mit der Computermaus. Eine
Hürde stellt die englische Sprache dar, gerade auch bei Videos z.B. auf
Youtube. In Begleitung eines erfahrenen Erwachsenen können Kinder
allerdings an die Grundlagen der Programmierung heran geführt werden.
Gerade visuelle Programmierung senkt die Einstiegshürde enorm.
Die
"Roboter" von Lego Mindstorms EV3 bieten diesbezüglich eine ganze Menge. Vor
allem sind sie robust, und es existiert eine weltweite Community, die sich in
fast zwanzig Jahren entwickelt hat.
Man braucht nichts zusammenzulöten, und man kann sofort mit dem Bauen und dem
Einstieg in die visuelle Programmierung (von LEGO) beginnen, zunächst nach Vorgabe, später mit eigenen Ideen.
Daher
könnte dieses
Set gut geeignet sein, um Kinder spielerisch an die Programmierung und
das Verständnis für Zentraleinheiten, Aktoren, Sensoren und
Programmierstrukturen heranzuführen. Ich finde gerade den Umgang mit mobilen
Modellen gut, denn er sorgt dafür, dass die Kinder nicht stundenlang vor dem Monitor
sitzen, sondern sich in gesunder Bewegung auf die Funktionen der
Hardware konzentrieren.
Es gibt drei wichtige Sortimente auf dem
(Gebraucht-)Markt:
31313 LEGO Mindstorms - EV3 Home
45544 LEGO Mindstorms - EV3 Education
45560 LEGO Mindstorms - EV3 Education Ergänzungsset
Leider sind die Preise immer noch sehr hoch.
Egal
ob man sich zunächst für Home oder Education entscheidet, das zentrale Element
ist der EV3 "Brick", der bevorzugt von einem anderen Computer aus programmiert
wird. In meinem Fall ist der andere Computer ein PC. Zunächst braucht man die
Programmiersoftware. Es gibt übrigens zwei Versionen, nämlich
für die Home und für die Education Editon. Darauf sollte man achten.
Für das Smartphone kann man sich die "Commander App" herunterladen. Es macht den Kindern viel
Spaß, die Bots damit fernzusteuern. Die App ist auch ein Ersatz
für die IR-Fernsteuerung, deren Kanalwahlschalter
etwas hakelig ist.
Das nächste Thema ist die Verbindung
zwischen Programmier-Computer und EV3 Brick. Bei den Sets liegt ein
usb-Kabel bei. Das funktioniert gut, aber das Einstecken am Brick artet
rasch in Gefummel aus. Bequemer ist die Kopplung via Bluetooth. Dazu
muss der Programmier-Computer
ebenfalls Bluetooth beherrschen. Ich habe hierzu meinen PC mit einem externen
Bluetooth-Dongle, der in einen usb-Slot gesteckt wird, nachgerüstet.
In Windows 10/11 gibt es anschließend den Zugang via Windows-Symbol(Rechtsklick) -- Einstellungen -- Geräte -- Bluetooth
In Windows 10/11 drückt man oben auf das
Plus-Symbol ("Bluetooth- oder anderes Gerät hinzufügen"). Dort wählt man Bluetooth und koppelt.
Das Ganze ist etwas fummelig, aber es lohnt sich. Hat man die Kopplung einmal vollzogen, so kann man die erstellte Software auf einfachste Weise übertragen.
Der
EV3 Brick kann über einen käuflich zu erwerbenden usb-Dongle auch
WLAN-fähig werden. Dies ist zu Beginn oder für die Verbindung mit dem Programmier-Computer
jedoch nicht notwendig.
LEGO® Mindstorms® EV3 Home - die Möglichkeiten
Bei
dem Homeset 31313 sind fünf Modelle als Einstiegsbeispiele vorgegeben.
Empfohlen wird der Beginn mit dem TRACK3R. Hierbei lernt man die
Programmierung der Aktoren, im konkreten Fall der großen Motoren und
des mittleren Motors.
Hilfe zu den einzelnen Blöcken in deutsche Sprache findet man
im Internet. Wichtig
sind die Anschlüsse A,B,C,D für die Aktoren und 1,2,3,4 für die
Sensoren. Die beiden großen Motoren landen
zumeist bei B+C, und der mittlere Motor wird dann an A oder D angeschlossen. Bei
Verzweigungen, also beim gleichzeitigen Ausführen von
Abläufen, sollte man auf Ressourcenkonflikte achten, also z.B.
nicht gleichzeitg mit den gleichen Motoren nach links und rechts steuern. Bei den Sensoren sollte man darauf achten, dass der passende Block und Anschluss (1,2,3,4) für den Sensor gewählt wird. Ansonsten meldet die Programmier-Software einen Anschlussfehler.
Nehmen
wir als Beispiel den Warteblock auf einen Sensorwert, hier mit dem
IR-Sensor verbunden (im Bild ganz links). Der IR-Sensor liefert bei der
Funktion "Nähe" einen Wert zwischen 0 und 100 (entspricht nicht cm, sondern ist stark von der Farbe des Objektes abhängig!).
Dieser Wert wird im nachfolgend gezeigten Warte-Block mit einem
vorgegebenen Wert verglichen:
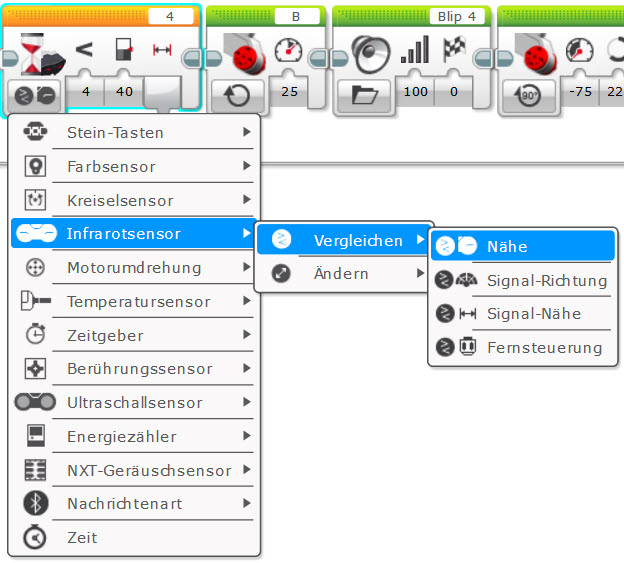
Wenn
die Nähe hier bei Annäherung des Objektes den Wert 40 unterschreitet, so wird der nachfolgende
Block ausgeführt. Klappt man das Menü voll aus, so erkennt man alle
Möglichkeiten. Neben der Nähe gibt es noch Signal-Richtung, Signal-Nähe
und Fernsteuerung. Neben dem Vergleich des Messwerts mit einem
vorgegebenen Wert gibt es noch die Möglichkeit, diesen vorgegebenen
Wertzu verändern.
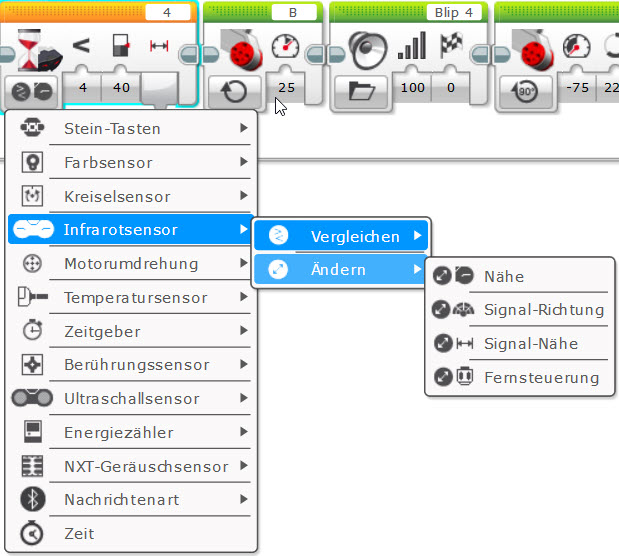
Im
Nähemodus wird IR-Licht ausgestrahlt und das reflektierte Licht
gemessen. Die Stärke des reflektierten IR-Lichts wird dann als "Nähe"
interpretiert. Diese Methode ist nicht so exakt wie beim
Ultraschall-Sensor, aber man kann damit zumindest qualitativ arbeiten:
0 bedeutet sehr nah, und 100 bedeutet sehr weit entfernt. Farbe und
Material des reflektierenden Objektes beeinflussen diesen Wert stark.
Braucht man einen genauen Abstandswert, so verwendet man den
Ultraschallsensor, der z.B. im Education Set dabei ist. Ultraschall benötigt allerdings Objekte mit harter Oberfläche,
möglichst nicht abgeschrägt oder gar abgerundet. Die Reflexion zurück
zum Sensor ist entscheidend.
Bedingt durch die Laufzeit des Ultraschalls kann man über die Zeit die
gelaufene Strecke (hin und her) messen. Der Abstand zum Objekt ist die
Hälfte davon. Die Schallgeschwindigkeit bei Raumtemperatur beträgt ca. 343 m/s. Das muss man aber nicht selbst im Programm berechnen, sondern das erledigt implizit der jeweilige Ultraschall-Block.
Nach dem TRACK3R,
der wirklich ein toller Einstieg ist, weil er wie ein Fernsteuerauto
wirkt, folgte bei uns der SPIK3R, ein Skorpion, der mit roten Kugeln
schießen und mit Zangen greifen kann, echt witzig gemacht. Allerdings
ist die Umsetzung der Schussmethodik schon anspruchsvoll, also nicht
der ideale Einstieg für Achtjährige.
Programmierung mit LEGO® Mindstorms®
EV3 - direkt programmiert mit C#/.Net (Stand von Sept. 2026)
Man kann mit Software auf dem PC ein EV3 Modell direkt betreiben, indem man es
via usb (stationär) oder Bluetooth (mobil) anbindet. Zuerst habe ich den
Farbsortierer aus dem Education Set via usb angebunden, da die Lego-Programme
Probleme mit grün und blau bereiteten. Hier findet sich die passende Software
zum Ausprobieren:
https://www.roboternetz.de/community/threads/75088-Einstieg-in-das-EV3-System-mit-31313/page2?p=672679&viewfull=1#post672679
Hier wird alles deterministisch mit Algorithmen abgearbeitet. C#/.Net ersetzt
die passende LEGO Software Blöcke. Es muss nichts auf den EV3 Brick geladen
werden. Das Programm läuft auf dem PC. Von dort werden die Aktoren und Sensoren
via usb-Kopplung bedient. Dieses Beispiel zeigt ideal, wie man den EV3 Brick mit
einem externen Programm direkt ansteuern kann. Die LEGO Software wird nicht
benötigt.
Programmierung mit LEGO® Mindstorms®
EV3 - direkt programmiert mit C#/.Net (Stand von Sept. 2026)
Spannender wird es, wenn man Algorithmen durch KI unterstützt. Hierzu habe
ich einen kleinen Rover gebaut, der zwei große Motoren für die Räder rechts und
links verwendet.
Anleitungen findet man sowohl für das Home als auch für das
Education Set.
Hier gibt es z.B. eine Foto-Anleitung für das Home Set:
https://ev3lessons.com/RobotDesigns/instructions/DrivingBas3.pdf
Ich habe
diese verwendet, den vorderen mittleren Motor dabei weggelassen, dafür eine
Schubstange für die Kisten angebaut.
EV3-Rover: Vier Kisten mit Kamera und
lokaler KI sortieren
In diesem Versuch vom 10. September 2026 sortiert
ein LEGO-EV3-Rover zwei rote und zwei blaue Kisten in ihre jeweiligen
Zielbereiche.
Die
Kisten stehen anfangs so dicht beieinander, dass kein direkter Transport ins
Ziel möglich ist.
Zunächst muss der Rover Platz schaffen und die gegenseitigen Blockaden
(Deadlocks) lösen.
Eine an den PC (Windows 11, Programmierung mit
Visual Studio 2026, Konsolen-Programm mit C# und .Net10) angeschlossene Web-Cam
erfasst von schräg oben (auf Stativ) Position und Orientierung des Rovers sowie
die Kistenpositionen. Das C#-Programm berechnet Anfahrwege und Schubbewegungen.
Wenn seine klassische Planung keinen geeigneten Schritt findet, fragt es das
lokal über Ollama laufende KI-Sprachmodell
qwen3:8b
nach Befreiungsvorschlägen. Diese werden anschließend vom C#-Programm
geometrisch geprüft, bewertet und gegebenenfalls im seitlichen Schieberversatz
angepasst.
Hier findet sich das C#-Programm:
https://www.henkessoft.de/EV3/EV3TestBlueToothVisionTest/EV3VisionTest/Program.cs
Der Rover verwendet folgenden Marker auf seiner Oberseite:
https://www.henkessoft.de/EV3/aruco_marker_dict4x4_50_id0.png
Hier findet sich die Videoaufnahme (ungeschnitten)
der Darstellung auf dem PC-Monitor:
https://www.henkessoft.de/EV3/KistenSortMitKI__1.mp4
Hier findet sich das Protokoll
des Programms:
https://www.henkessoft.de/EV3/EV3_Log_20260910_134724.txt
Der erfolgreiche Ablauf umfasst zehn Aktionen. Die
genannten Schublängen sind die geplanten Werte. Die tatsächlichen
Kistenpositionen werden anschließend erneut gemessen.
|
Aktion
|
Bewegung und Ergebnis
|
|
1
|
Ein Freischub von 10 cm nach oben verschiebt beide roten Kisten und
lockert die Ausgangsgruppe auf.
|
|
2
|
Das C#-Programm plant einen um 90° versetzten Freischub: Die rote
Kiste #1 wird mit 14 cm Schub nach links vom roten Partner getrennt.
|
|
3
|
Ein weiterer Freischub von 10 cm nach oben bringt die rote Kiste #2
in eine direkt sortierbare Position.
|
|
4
|
Kiste #2 wird in den roten Zielbereich nach (40, 90) cm geschoben.
|
|
5
|
Ein Freischub an der blauen Kiste #3 nach links verschiebt sowohl
diese als auch die benachbarte rote Kiste #1.
|
|
6
|
Ein anschließender Freischub nach oben verschiebt diese beiden Kisten
erneut. Danach kann die andere blaue Kiste #4 direkt sortiert werden.
|
|
7
|
Kiste #4 wird nach (75, 90) cm geschoben. Der Planner nutzt diesen
Ausweichplatz, weil die beiden bevorzugten blauen Plätze geometrisch
nicht erreichbar sind.
|
|
8
|
Die verbliebene rote Kiste #1 wird mit einem Freischub von 12 cm nach
links von der blauen Kiste #3 getrennt.
|
|
9
|
Kiste #1 wird auf dem roten Zielplatz (40, 76) cm abgelegt.
|
|
10
|
Abschließend erreicht die blaue Kiste #3 ihren Zielplatz bei (60, 90)
cm.
|
Die Kamerarückmeldung ist entscheidend: Nach
Navigationsetappen kontrolliert das Programm die erreichte Position und
korrigiert bei Bedarf. Vor dem Kistenkontakt berechnet es die Anfahrgeometrie
neu. Nach jeder Aktion wird die gesamte Kistenanordnung erneut erfasst und als
Grundlage für den nächsten Schritt verwendet. Die Ausführung wird an
vorgesehenen Kontrollpunkten per Eingabetaste freigegeben.
Ergebnis:
Alle vier Kisten werden erfolgreich sortiert. Dafür sind sechs Freischübe und
vier Zieltransporte erforderlich. Fünf Freischübe beruhen auf Vorschlägen des
KI-Modells qwen3:8b. Der erste Querschub wird vom C#-Programm selbst ermittelt.
Die fünf KI-Abfragen benötigen (bei mir, RTX 2080 Super) zusammen etwa
3 Minuten und 17 Sekunden
zusätzlich zur Bewegung und Bedienung.
Bei den jeweiligen Zielkontrollen liegen die
gemessenen Abweichungen zwischen 0,95
und 1,55 cm. Der Versuch zeigt das
Zusammenspiel von KI-Vorschlägen, geometrischer Planung und realer Rückmeldung:
Auch gemeinsame Verschiebungen mehrerer Kisten können sinnvoll sein, wenn die
anschließende Planung die veränderte Situation berücksichtigt.
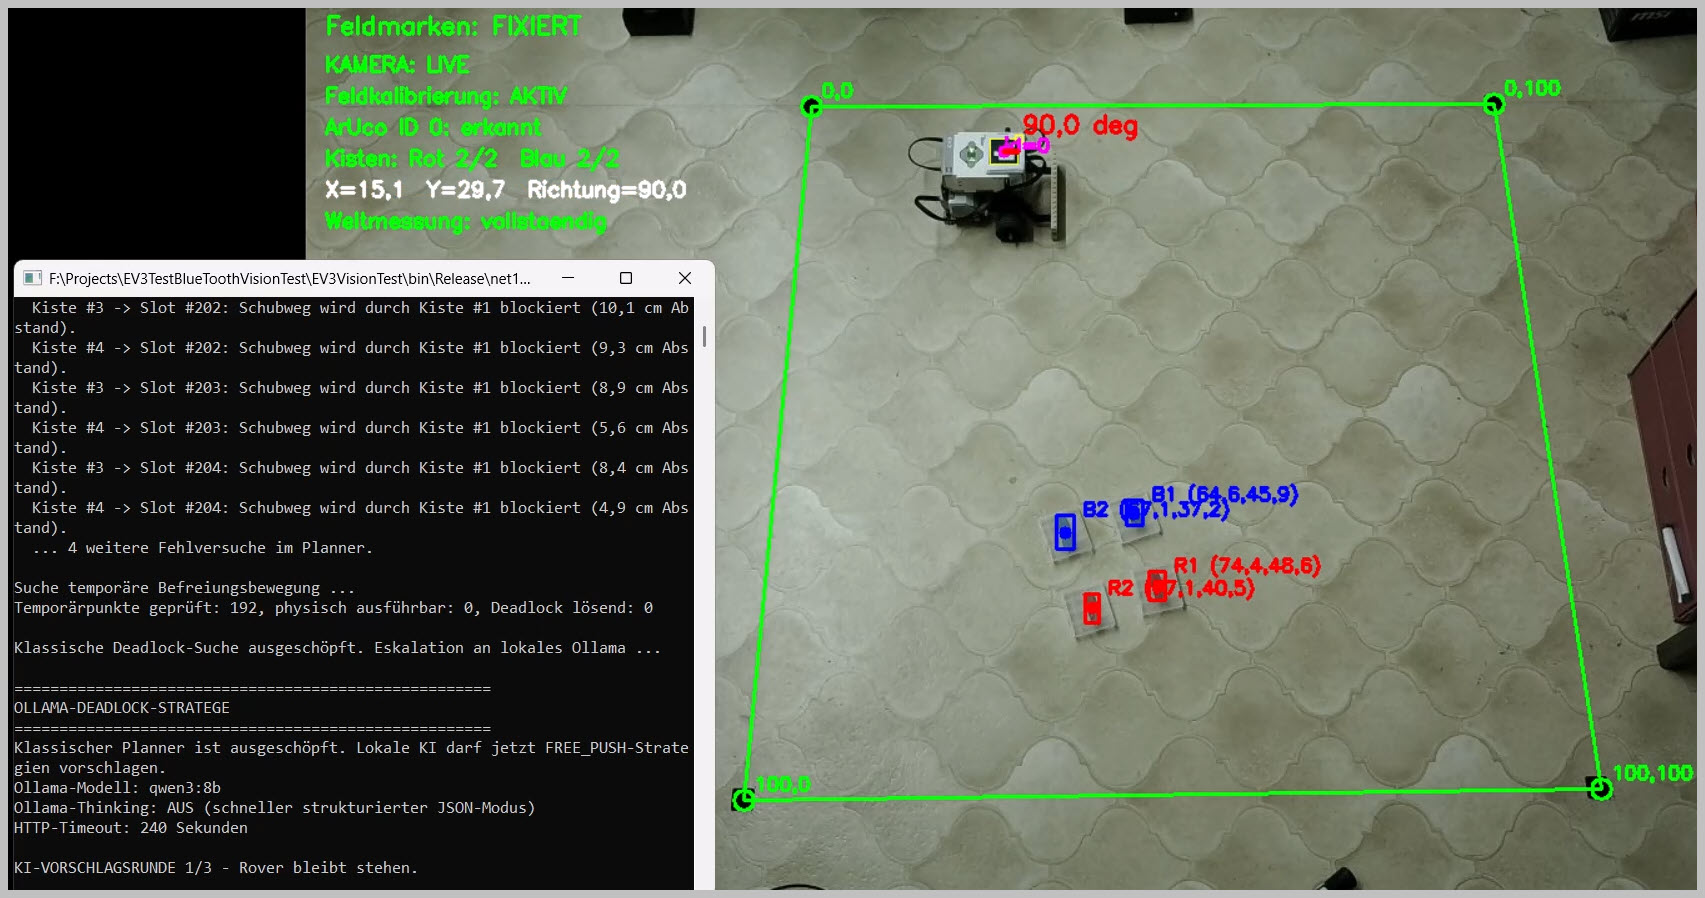
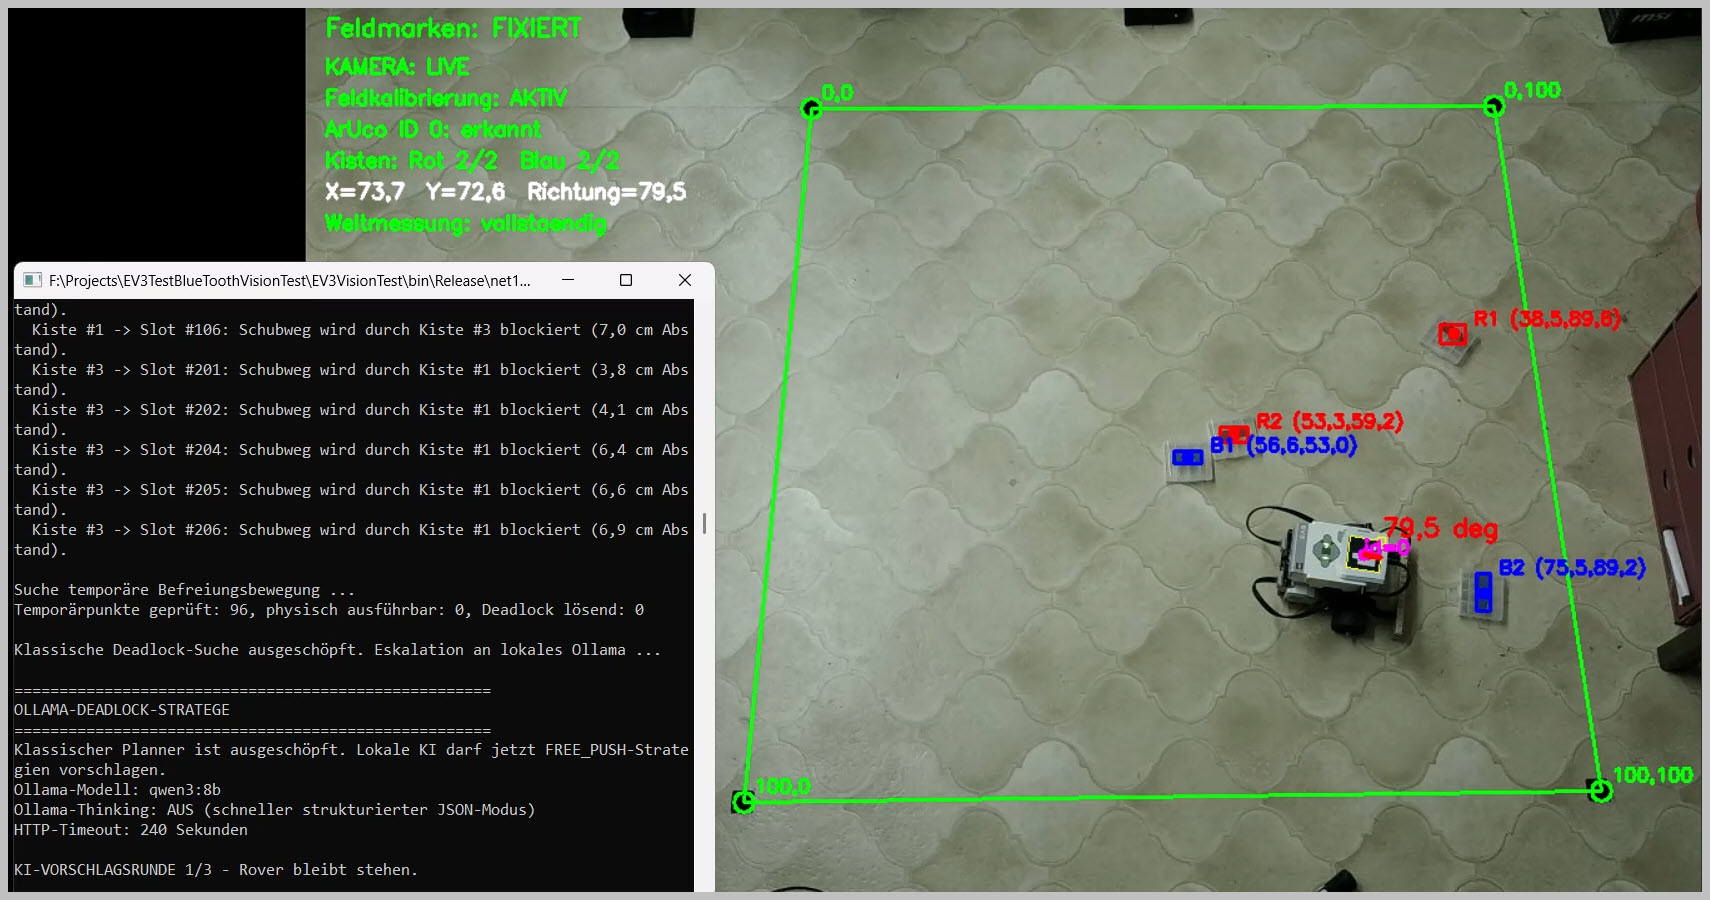
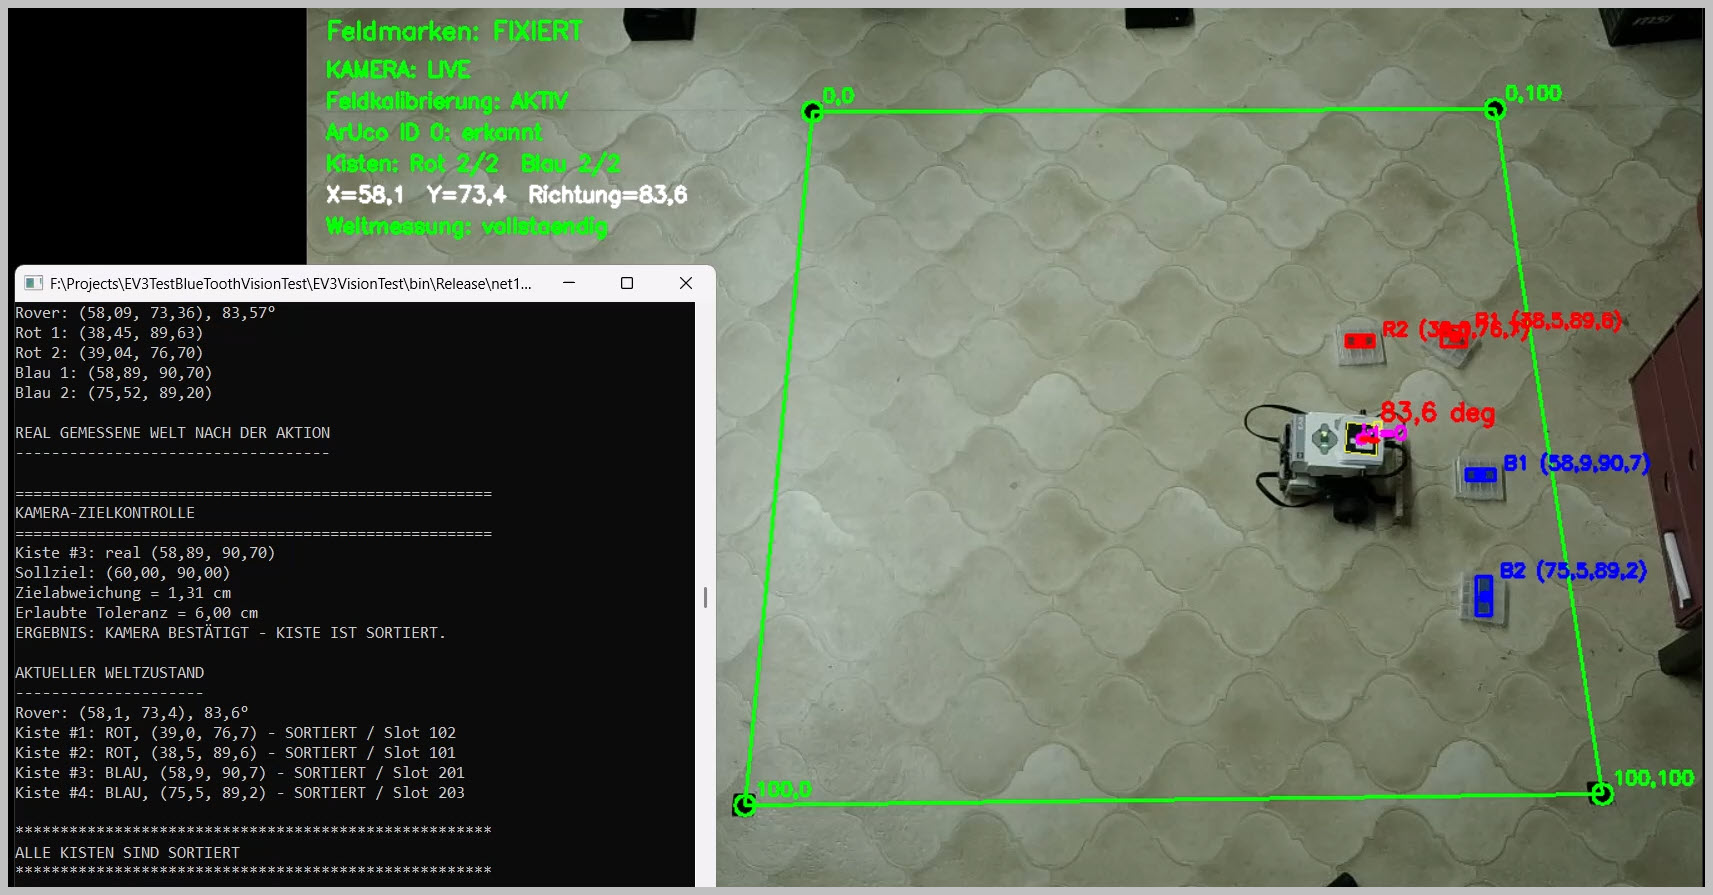
Dieses
Beispiel zeigt das Zusammenspiel von Algorithmen und KI in schwierigen
Situationen am Beispiel einer Programmierung mit C#/.Net und Ausführung mit
klassischer EV3 LEGO Mindstorms Hardware.
Das Modell qwen3:8b
zeigte übrigens bessere Ergebnisse als z.B. gemma3:4b.